感知環境
辨識位置、障礙或目標訊號,建立可用的環境資訊。
當微型機器人具備感知與決策能力,狹小、複雜、難以到達的環境,也能成為可探索的現場。
創意發起與設計 / Oscar Yeh · 奧斯卡數位科技AI Microrobot 是微型機器人與智慧控制的結合。感測器收集周遭資訊,控制系統選擇動作,致動機構完成移動與任務;實際能力取決於尺寸、材料、供電與環境。
辨識位置、障礙或目標訊號,建立可用的環境資訊。
依照任務與即時回饋調整路徑、速度或行為。
透過適合尺度的驅動方式移動、協作或回傳資料。
不同尺度對應不同工程解法。以下是值得探索的方向,並非已完成的產品功能。
探索管道、設備縫隙等人工不易抵達的區域,協助蒐集狀態資訊。
在受控場域分散量測條件變化,建立更細緻的觀測資料。
研究多個個體如何分工、避障與共享有限資訊。
先定義場景,再選擇尺寸與驅動方式;用小規模實驗逐步驗證控制能力。
明確界定移動範圍、要量測的資訊及成功條件。
先驗證移動、感測、控制與資料傳輸。
針對定位、路徑規劃或異常辨識導入合適模型。
在可重複的測試環境中比較任務成功率與失效情況。
以低成本、可驗證、逐步迭代為原則,Floating Companion 使用氦氣提供主要浮力,馬達負責位移與姿態微調。設計目標是降低室內長時間懸浮的功耗與噪音,並透過防護和控制機制提高近距離互動的安全性。目前為概念與原型開發規劃。
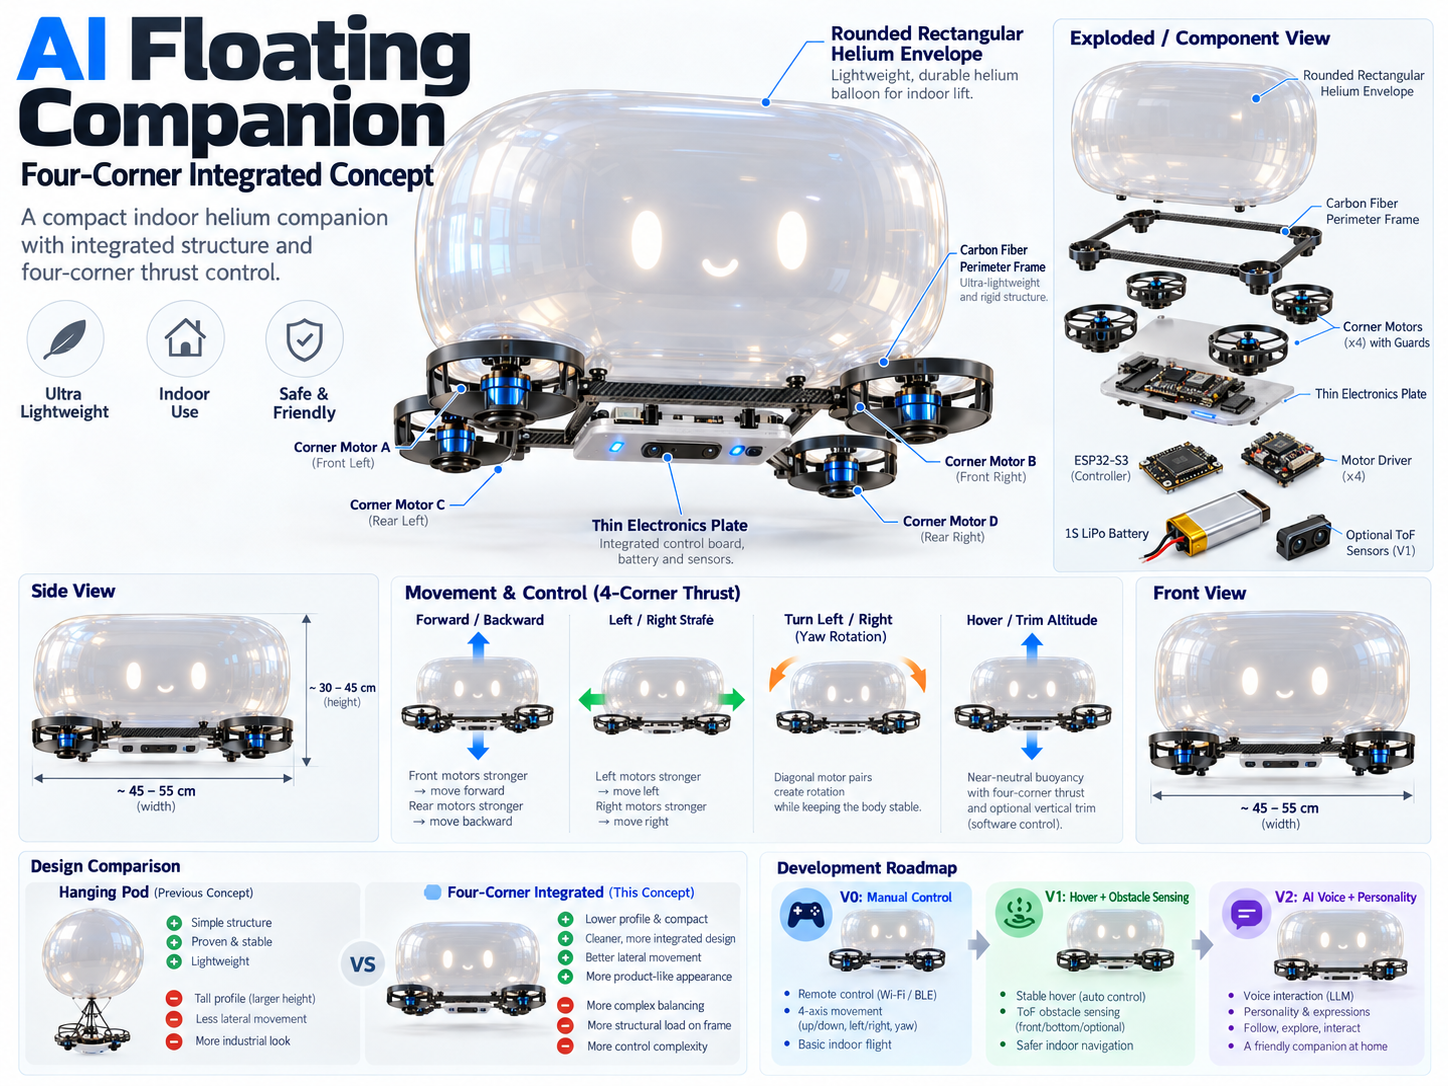
關閉馬達後不快速升降;可前後、左右移動與轉向;可微調高度;Wi-Fi 斷線自動停機;馬達不造成控制板 Brownout / Reboot。
維持設定高度;接近障礙物時停止或修正;感測器異常不致使馬達全速;使用者隨時可接管。
相機透過 Wi-Fi 傳送影像至既有 PC / Server,由電腦辨識人物,再將高階控制指令送回 ESP32。目標:找到使用者、維持距離、左右跟隨與保持正面朝向。
加入麥克風、喇叭與 AI Voice,透過 Wi-Fi 連接 PC / Cloud AI,逐步建立即時語音、原創角色聲線、人格設定與情境式回應。
以 Local DB / SQLite 保存重要事件、對話摘要與使用者偏好。
先以 AprilTag / 房間標記建立低成本定位,視需求再研究 Visual SLAM,目標是辨識房間、尋找使用者與規劃簡單路徑。
開發 Docking / Charging,低電量時返回 Home Base,自動對位與充電。
整合 Voice、Vision、Memory、Navigation、Behavior 與安全控制,朝能長時間在室內互動的實體 AI Agent 邁進。
主要通訊使用 2.4 GHz Wi-Fi。約 50 坪、多房間環境應以 Router / AP / Mesh 提供覆蓋;BLE 用於首次配網、維修及近距離備援。
Floating Companion → Wi-Fi → Home Router / Mesh → PC / AI Server、Smartphone、Internet / Cloud AI
歡迎對微型機器人、Floating Companion 原型、AI 實體化、室內自主移動、技術驗證或研究合作有興趣的企業與我聯繫。請簡述合作方向與聯絡方式。
寄信洽談合作